STIMBA WeldInspect
Kontrola zvarov kamerou a AI
Kamera na cobote Universal Robots alebo v pevnej stanici prejde každý zvar, zmeria ho a označí chyby. Kontrolór dostane protokol so snímkou každého podozrivého miesta, linka výsledok cez PLC.
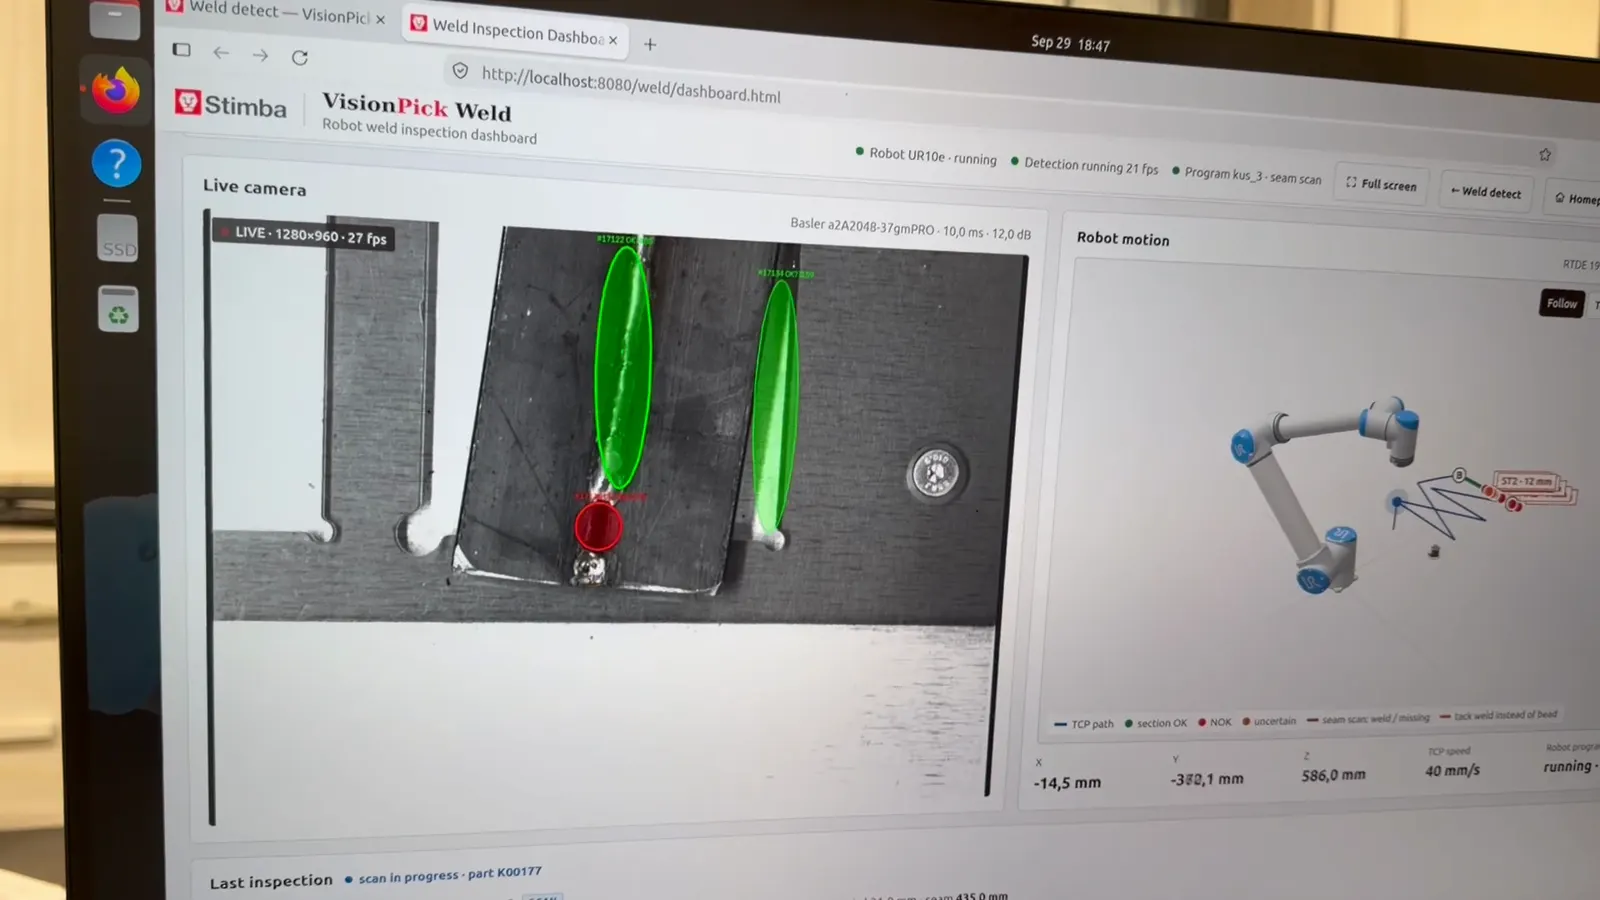
STIMBA WeldInspect je automatická vizuálna kontrola zvarov kamerou a umelou inteligenciou. Kamera na cobote Universal Robots alebo pevná kamera v stanici nasníma zvary, softvér VisionPick nájde chýbajúci alebo posunutý zvar, póry, podrez, rozstrek a zmeria dĺžku a prevýšenie. Každý zvar dostane verdikt OK, NOK alebo NEISTÉ a každý kus protokol so snímkami. Pri nejasnom výsledku nikdy nehlási OK, rozhodne kvalifikovaná osoba podľa ISO 17637. Optika vidí povrch: neprievar a vnútorné chyby ostávajú na ultrazvuk alebo röntgen.
Keď zvary kontroluje človek okom a metrom
Vizuálna kontrola je povinná pri väčšine zváraných konštrukcií. Je pomalá, unavujúca a jej výsledok závisí od toho, kto a kedy ju robí.
Sériové zvarence a karosárske diely
Desiatky rovnakých zvarov na kus pri krátkom takte. Najdrahšie je, keď zvar chýba a zistí sa to až u odberateľa.
Veľké zvarence a rámy
Desiatky metrov zvarov na jednom dieli, kontrolór chodí okolo s metrom a šablónou. Robot prejde všetky zvary rovnako dôkladne.
Robotické zváracie bunky
Robot zvára rýchlo a opakovane, ale chybu opakuje tiež. Kontrola hneď za zváraním zachytí posun prípravku alebo opotrebený horák skôr, ako vznikne séria zlých kusov.
Únava a subjektivita
Po hodinách pozerania na zvary pozornosť klesá. Dvaja kontrolóri ten istý zvar občas posúdia inak.
Chýba záznam
Odberateľ chce vedieť, kto a ako zvar skontroloval. Papierový zápis bez fotky nič nedokáže.
Čísla namiesto OK
Výška, posun a uhol prechodu zvaru sa ručne nemerajú. Bez čísel nevidíte trend, kým sa nevyrobí chyba.
Čo kontrola zvaru nájde
Vyberte typ chyby. Schéma ukáže, ako ju vidí kamera zhora a profilometer v priečnom reze, a ktorý snímač ju spoľahlivo zachytí.
2D vs. 3D vs. profilometer: čo vidí ktorý
Žiadny snímač nevidí všetko. Preto ich kombinujeme podľa toho, čo treba na vašom zvare zmerať. Podobne to robia aj komerčné systémy na kontrolu zvarov.
2D kamera so svetlami
Vysoké rozlíšenie povrchu: póry, rozstrek, krátery, farba a začiatok a koniec zvaru. Svetlá z viacerých smerov potlačia odlesky lesklého plechu (fotometrické stereo). Snímka ide do protokolu.
Napr. priemyselná kamera 24,5 MP · nevidí hĺbku
3D snímač
Mračno bodov celého dielu alebo oblasti. Nájde, kde diel leží, porovná ho s modelom a určí, či zvar vôbec je a kde. Necitlivý na farbu.
Napr. Zivid 2+, Photoneo · menšie rozlíšenie v rovine
Laserový profilometer
Presný priečny profil zvaru pri pohybe robota: výška, šírka, podrez, vypuklosť, uhol prechodu a posun. Čísla v mikrometroch, z ktorých vidno trend.
Napr. LMI Gocator 2600, Keyence LJ-X8000 · nevidí póry na povrchu tak dobre ako 2D
| Čo kontrolujeme | 2D | 3D | Profilometer |
|---|---|---|---|
| Pórovitosť | ✓ vidí | ◐ čiastočne | – nevidí |
| Podrez | ◐ čiastočne | ◐ čiastočne | ✓ vidí |
| Chýbajúci zvar | ✓ vidí | ✓ vidí | ✓ vidí |
| Posunutý zvar | ◐ čiastočne | ✓ vidí | ✓ vidí |
| Rozstrek | ✓ vidí | – nevidí | ◐ čiastočne |
| Dĺžka zvaru | ✓ vidí | ✓ vidí | ✓ vidí |
| Prevýšenie | – nevidí | ◐ čiastočne | ✓ vidí |
| Poloha dielu v priestore | ◐ čiastočne | ✓ vidí | ◐ čiastočne |
| Snímka do protokolu | ✓ vidí | ◐ čiastočne | – nevidí |
Orientačné porovnanie z našich skúšok a z dokumentácie výrobcov snímačov. Čo spoľahlivo zachytíte na vašom zvare, overíme na vzorkách.
Statická stanica, alebo kamera na cobote
Rozhoduje veľkosť dielu, počet zvarov, takt a to, či zvary vidno z jedného miesta.
Pevné kamery nad dielom
- Diel stojí v stanici, PLC dá signál a kamery snímajú so zábleskom
- Jedna až dve kamery s 24 MP na stranu, zorné pole približne 1 × 0,9 m pri vzdialenosti 1,2 m
- Dve kamery vedľa seba dajú aj hĺbku (stereo), takže medzeru medzi plechmi odlíšime od hrany húsenice
- Snímanie a vyhodnotenie trvá sekundy, diel sa nemusí presúvať
- Vhodné pre sériové diely s typmi, ktoré PLC pozná (napr. karosárske diely)
Pripravujeme pilot
Prečo zábleskové svetlo a filter
V zváracej stanici svietia oblúky susedných robotov. Krátka expozícia so zábleskom a úzkopásmovým filtrom na farbe svetla (napr. 625 nm) ich potlačí. Kamery sú v kryte s ochranným sklom a ofukom mimo dosahu rozstreku.
Kamera alebo profilometer na prírube robota
- Robot sa priblíži ku každému zvaru pod správnym uhlom a z rovnakej vzdialenosti
- Sken švu: robot prejde zvar stálou rýchlosťou, aplikácia vyhodnocuje približne 10 snímok za sekundu
- Poloha na šve sa berie z dráhy robota (RTDE), dĺžky a medzery sú v mm
- Posun a natočenie dielu sa kompenzujú, overené pri posune do 49 mm a natočení do 12°
- Vhodné pre veľké zvarence, viac strán dielu a malé série; môže to byť cobot, ktorý u vás už zvára
Overené na vzorových zvarencoch
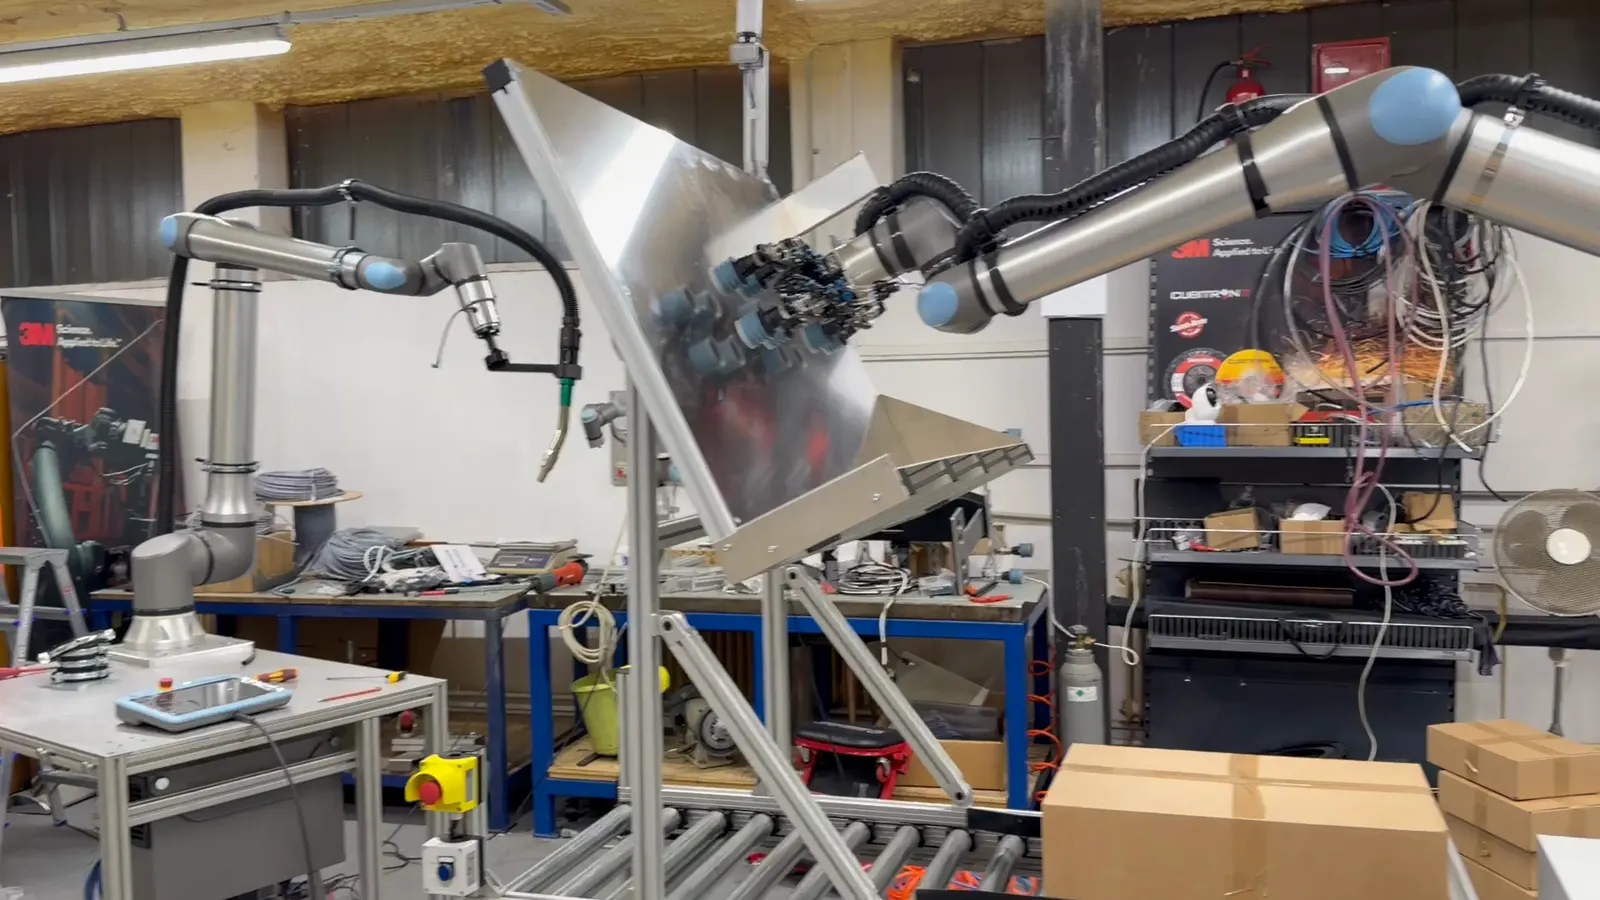
Kontrola priamo v zváracej bunke
Priemyselná kamera na prírube a výpočtová jednotka NVIDIA Jetson vedľa robota. Výsledok si robot prečíta v programe a pri NOK môže kus odložiť.
Od výkresu k protokolu v piatich krokoch
Systém musí vedieť, kde má zvar byť a aký má byť. Potom ho nájde, zmeria a porovná.
Mapa zvarov
Zvary naučíme na dobrom kuse alebo ich prevezmeme z výkresu. Každý dostane číslo podľa vášho zvarového plánu.
Nájdenie dielu
3D snímač alebo kamera zistí, kde diel leží, a posunie mapu zvarov na skutočnú polohu.
Snímanie
Stanica sníma so zábleskami, cobot prejde zvary s kamerou alebo profilometrom.
Vyhodnotenie
Pravidlá v mm a model AI naučený na vašich zvaroch dajú verdikt OK, NOK alebo NEISTÉ s kódom chyby.
Protokol a PLC
Výsledok ide robotu, PLC a kontrolórovi na obrazovku. Jeho potvrdenia doučia model.

Vzorky s dobrými aj chybnými zvarmi
Na nich sa model učí a na nich overujeme, čo spoľahlivo zachytí.
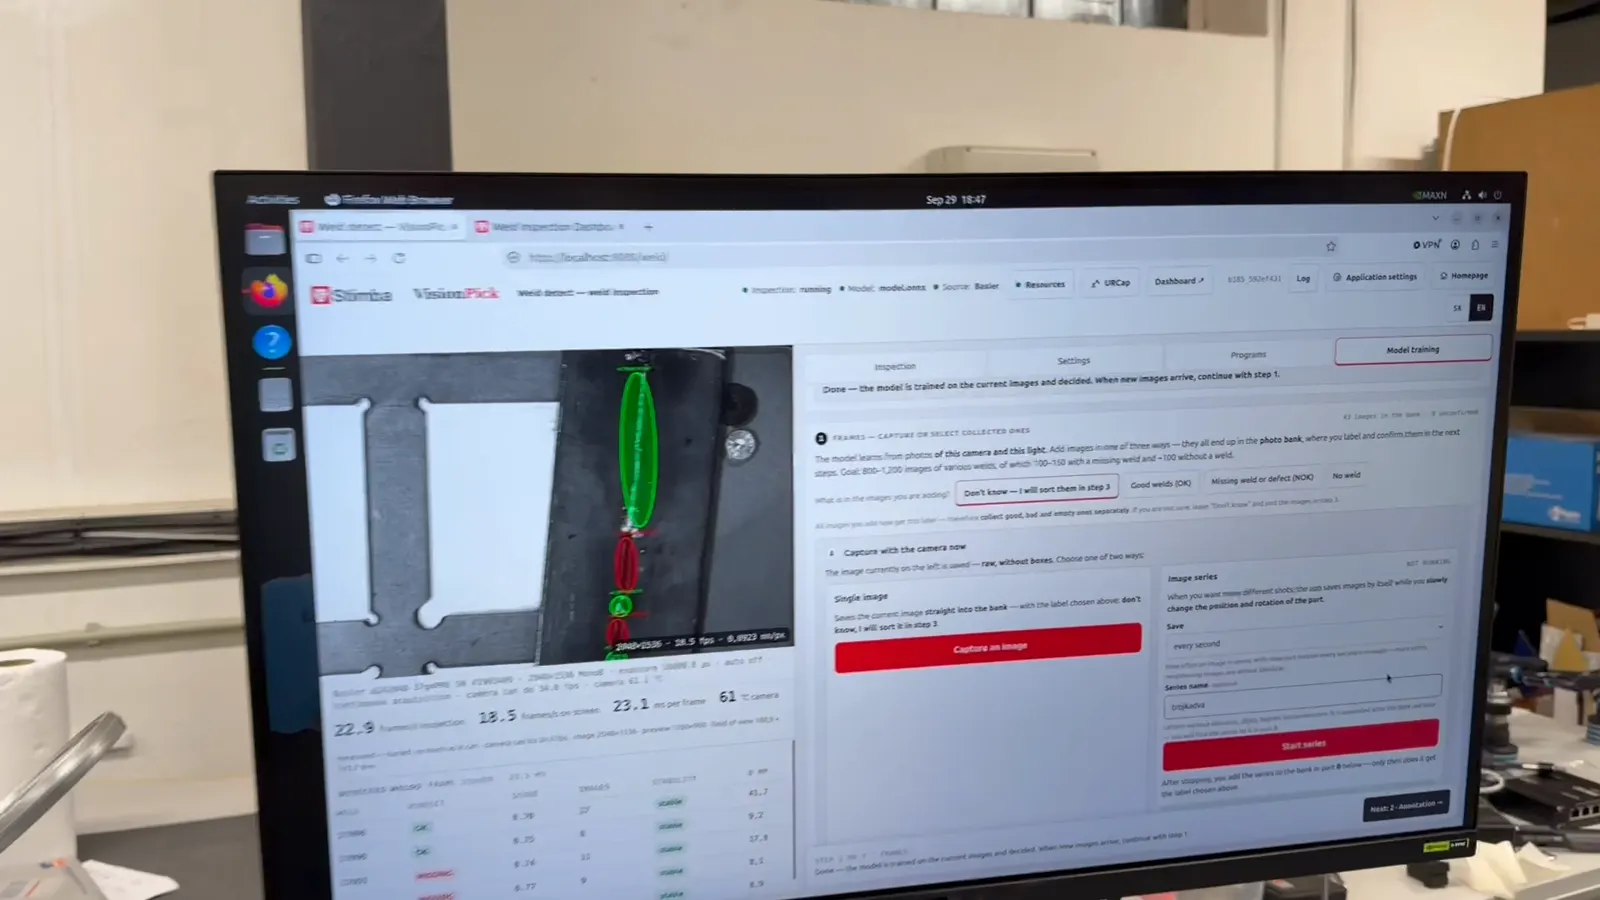
Učenie na vlastných snímkach
Sprievodca v slovenčine: snímky, označenie, kontrola pripravenosti a tréning priamo na zariadení pri robote.
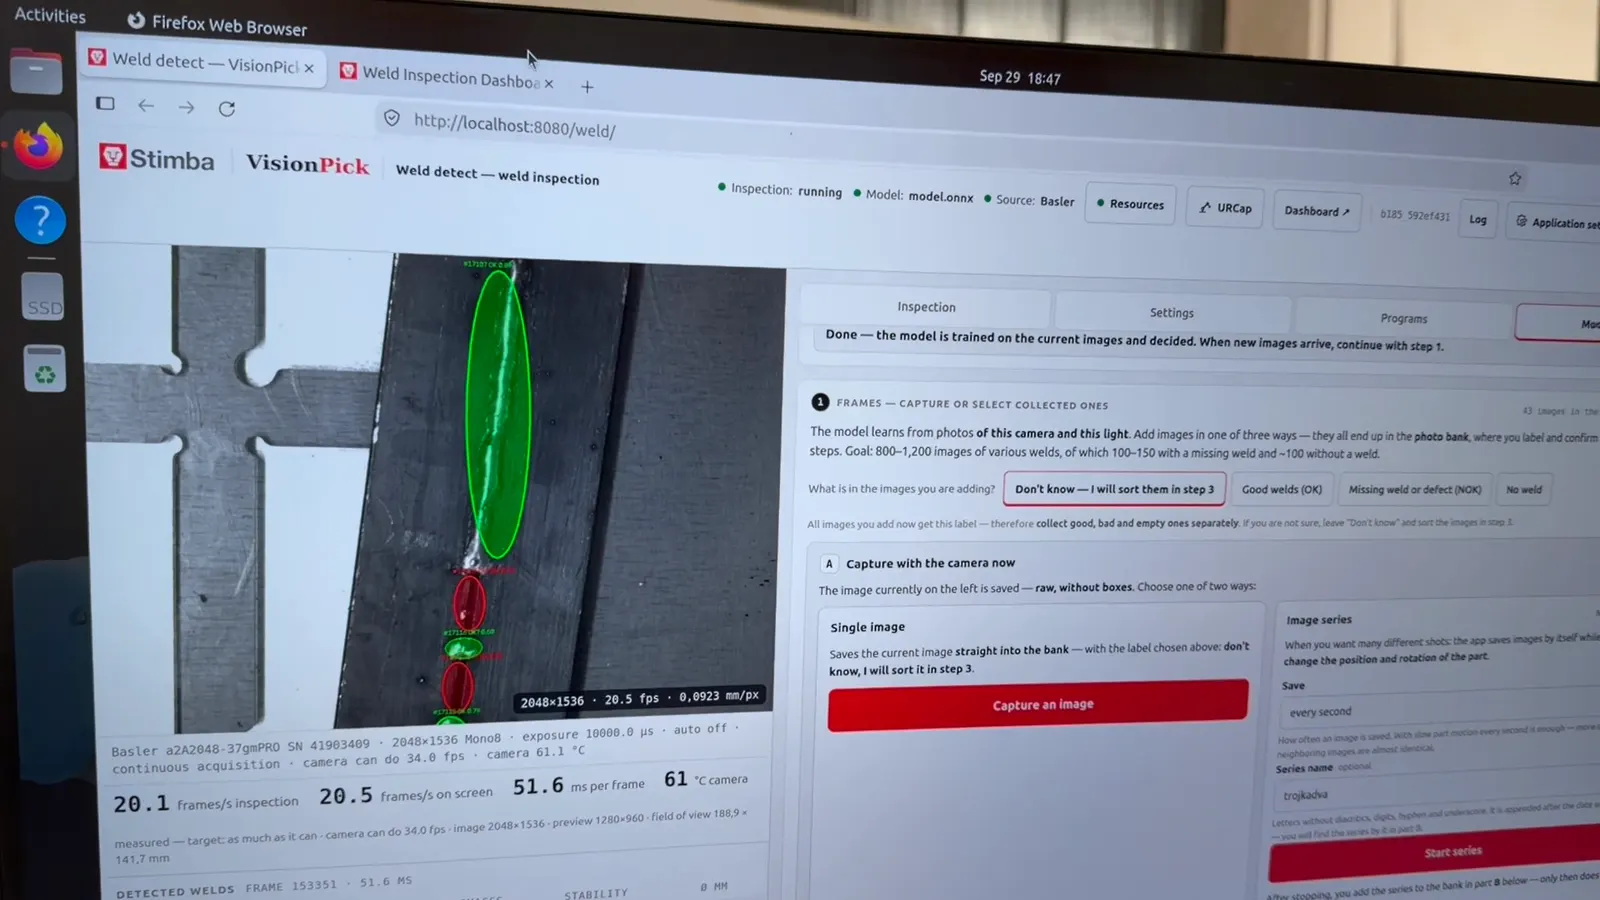
Detekcia naživo
Zelená je zvar, červená chýbajúci úsek. Spracovanie snímok beží na grafickom procesore pri robote, bez cloudu.
Výsledok tam, kde ho potrebujete
Každý kus dostane protokol so zoznamom zvarov, verdiktom, nameranými hodnotami a snímkou každého podozrivého miesta. Kontrolór ho vidí na obrazovke alebo tablete pri linke a potvrdí alebo zamietne nález.
- Robot UR: funkcie OK, NOK a NEISTÉ priamo v programe cez URCap, robot môže NOK kus odložiť
- PLC: Modbus TCP, EtherNet/IP (napr. Allen-Bradley) cez bránu HMS Anybus, handshake a stráženie spojenia
- Výpadok alebo zlá snímka: výsledok „nevyhodnotené“, nikdy OK
- MES a vysledovateľnosť: protokol k číslu kusu so snímkami, export podľa vášho systému riešime na mieru
- Bez vzdialeného prístupu: učenie a nastavenie zvládne váš technik lokálne
Protokol kusu 2611-0417 NOK · 1 zvar
Šev Z3: 0 – 481 mm · zelená zvar · červená chýba · oranžová neisté
| Z1 kútový 150 mm | dĺžka 151 mm | OK |
| Z2 kútový 220 mm | výška 2,6 mm | OK |
| Z3 kútový 481 mm | chýba 164–207 mm | NOK |
| Z3 úsek 404–423 mm | zlá snímka | NEISTÉ |
| Z4 tupý 120 mm | póry 0 | OK |
Ilustračný protokol, hodnoty sú vymyslené na ukážku formátu.
Ako dlho potrvá sken jedného kusu
Pri kamere na cobote rozhoduje dĺžka zvarov a rýchlosť prejazdu. Rýchlosť obmedzuje ostrosť obrazu, nie výpočet: rýchlejší sken potrebuje kratšiu expozíciu a zábleskové svetlo.
Orientačný výpočet z našich meraní a konceptov. Presný čas určí simulácia dráhy robota na vašom 3D modeli dielu. Statická stanica sníma v sekundách.
Čo je overené, čo je pilot a čo navrhujeme
WeldInspect stavia na module kontroly zvarov nášho softvéru VisionPick. Niektoré časti už bežia, iné navrhujeme na mieru. Hotové referencie z výroby zatiaľ neuvádzame.
Kontrola zvarov kamerou na cobote
- Priemyselná kamera na prírube UR, výpočet na NVIDIA Jetson, ovládanie z programu robota cez URCap
- Sken švu nájde chýbajúce úseky opakovateľne na tých istých miestach (±5 mm v dvoch behoch)
- Kompenzácia posunu a natočenia dielu, verdikt OK, NOK, NEISTÉ a protokol
Overené na vzorových zvarencoch v našej dielni. Model pred nasadením vždy doučíme na snímkach vašich zvarov.
Statická stanica pre sériové diely
- Dve kamery 24 MP so zábleskami a fotometrickým stereom
- Mapa zvarov podľa čísel zákazníka, napojenie na PLC, obrazovka pre operátora
- Štart v tieňovom režime: systém radí, kým dáta nepreukážu záchytnosť
Pripravujeme pilot. Cieľ pri chýbajúcom zvare a medzere je záchytnosť aspoň 99 %, potvrdíme ju až na dátach z prevádzky.
Robotická kontrola veľkých zvarencov
- Robot na ráme s pojazdom pre diely okolo 2,5 × 2,5 m
- 3D snímač, profilometer a 2D kamera, dráhy kontroly z 3D modelu dielu (STEP)
- Prísnosť kontroly podľa stupňa kvality zo zvarového plánu
Koncept s výpočtom dosahu a tuhosti nosiča. Realizujeme po štúdii na vašich dieloch a vzorkách.
ISO 5817 a ISO 17637 v praxi
ISO 5817 stanovuje tri stupne kvality tavných zvarov v oceli, nikli, titáne a ich zliatinách: B (najprísnejší), C a D. Pre každú chybu určuje dovolenú veľkosť. Stupeň opisuje kvalitu výroby, nie vhodnosť výrobku na účel, a určuje sa pred začiatkom výroby.
ISO 17637 opisuje vizuálnu kontrolu tavných zvarov. Hodnotenie na konečné prijatie robí kvalifikovaná osoba. Keď je výsledok nejasný, doplní sa inou nedeštruktívnou skúškou povrchu.
WeldInspect preto nastavíme na limity vášho stupňa kvality, nejasný výsledok vždy pošle človeku a do protokolu zapíše, čo zmeral.
Čo kamera nevidí
- Neprievar a studený spoj pod dobre vyzerajúcou húsenicou
- Vnútorné póry, troska, koreň zvaru
- Jemné trhliny spoľahlivo nevidí: hlási ich ako NEISTÉ s odporúčaním na kapilárnu alebo magnetickú skúšku
Na tieto chyby ostáva ultrazvuk, röntgen alebo deštruktívna skúška podľa vašich predpisov. Toto hovoríme otvorene už pri prvej konzultácii.
Z vývoja v našej dielni
Reálne zábery z vývoja kontroly zvarov na cobotoch UR v dielni STIMBA. Videá ukazujú zvary z našich robotických zváracích buniek.

Šesť reálnych zvarov z cobota. Presne také zvary WeldInspect kontroluje.
Bodové zvary vo výrobe kabín: veľa rovnakých zvarov na kus.
Viacvrstvový zvar: výška a tvar húsenice pre profilometer.
Z čoho WeldInspect skladáme
| Parameter | Hodnota |
|---|---|
| Kontrolované chyby | chýbajúci a posunutý zvar, medzera, póry, podrez, rozstrek, dĺžka, prevýšenie a tvar húsenice (podľa zostavy snímačov) |
| Verdikt | OK / NOK / NEISTÉ s kódom chyby a polohou v mm; pri chybe snímky alebo spojenia nikdy OK |
| 2D kamera | priemyselná kamera GigE, 5 až 24,5 MP; pri 20 MP na poli 250 × 170 mm ≈ 0,05 mm/px |
| 3D snímač | štruktúrované svetlo (napr. Zivid 2+ M60: rozlíšenie 0,24 mm pri 60 cm) alebo stereo z dvoch kamier |
| Profilometer | LMI Gocator 2600 alebo Keyence LJ-X8000 (do 16 kHz); napr. Gocator 2640: X 28–46 µm |
| Osvetlenie | zábleskové svetlá z 2 až 4 smerov, úzkopásmový filter, fotometrické stereo |
| Výpočet | NVIDIA Jetson AGX Orin (do 275 TOPS) pri robote, bez cloudu; učenie modelu na zariadení |
| Robot | Universal Robots e-Series a UR séria (napr. UR10e, UR20), PolyScope 5 aj PolyScope X |
| Rozhranie | URCap (funkcie výsledku v programe robota), Modbus TCP, EtherNet/IP cez HMS Anybus |
| Protokol | na každý kus: zvary, verdikty, merania, snímky nálezov; export do MES na mieru |
| Normy | limity podľa ISO 5817 (B, C, D), postup v súlade s ISO 17637 (nepriama vizuálna kontrola) |
| Jazyk a obsluha | slovenčina a angličtina, sprievodca učením, lokálne nastavenie bez vzdialeného prístupu |
Konkrétne typy snímačov vyberáme podľa dielu, zvaru a taktu. Parametre výrobcov sú z ich dokumentácie, odkazy nižšie.
Overené značky, náš softvér
Universal Robots
Coboty pre kameru alebo profilometer na prírube. STIMBA je certifikovaný integrátor UR.
Roboty URPriemyselné kamery
Kamery GigE s 5 až 24,5 MP a objektívy pre presné zorné pole.
Zivid, Photoneo, NVIDIA
3D snímače na lokalizáciu dielu a výpočet AI pri robote.
Zivid 2+ M60PhotoneoNVIDIA Jetson OrinOd vzorky po kontrolu v prevádzke
- Posúdenie vzoriek: čo kamera a profilometer na vašich zvaroch spoľahlivo zachytia
- Návrh zostavy, simulácia dosahu a dráh robota na 3D modeli dielu
- Snímače, osvetlenie, výpočtová jednotka, kryty a držiaky
- Softvér VisionPick s modulom kontroly zvarov, mapa zvarov a limity podľa stupňa kvality
- Napojenie na robota, PLC a podľa potreby MES
- Tieňový režim, meranie záchytnosti a falošných poplachov, doučenie modelu
- Zaškolenie technika a kontrolórov v slovenčine, servis a aktualizácie
Pošlite nám 10 až 20 zvarencov
Dobré aj chybné, ideálne s výkresom a stupňom kvality. Nafotíme ich naším systémom a ukážeme, čo kontrola nájde a čo nie. Až potom navrhneme zostavu.
Čo sa o kontrole zvarov pýtate najčastejšie
Čo je STIMBA WeldInspect?
Nahradí WeldInspect kontrolóra?
Ktoré chyby zvaru kamera nenájde?
Aké presné je meranie zvaru?
Čo je stupeň kvality B, C a D podľa ISO 5817?
Potrebujeme veľa fotiek chybných zvarov?
Ako sa WeldInspect napojí na linku?
Kamera na cobote, alebo pevná stanica?
Ako dlho trvá kontrola jedného kusu?
Ukážte nám svoje zvary
Posúdime, čo sa dá kontrolovať kamerou a čo nie, a navrhneme statickú stanicu alebo kameru na cobote.
Ďalšie produkty rodiny STIMBA Weld
STIMBA, s. r. o., K výstavisku 582, 911 01 Trenčín · Autor: Ing. Andrej Bielik, konateľ